TC264开源链接
项目架构
本工程基于逐飞科技 TC264 开源库,主控为英飞凌 AURIX TC264D(双核 TriCore),使用 MT9V03X 灰度摄像头(188×120)识别赛道,双编码器闭环控制左右电机,舵机负责方向。
为什么是双核?
可以把 TC264 的双核想象成一辆车上的「司机」和「领航员」:CPU0 是司机,双手不能离开方向盘——所有实时控制(方向环、速度环、编码器采样)都跑在它的定时中断里;CPU1 是领航员,负责看路(图像处理)、记笔记(屏幕显示)、和后方基地通话(WiFi 上位机)。两人通过共享变量交换信息,谁也不阻塞谁。
硬件资源
- 左电机 PWM:P33.6,方向 P33.7;右电机 PWM:P02.4,方向 P02.5
- 舵机 PWM:P33.9,频率 333Hz
- 编码器:GPT12 的 TIM6(左)/ TIM5(右),标定 11485 count/m
- 摄像头:MT9V03X,VSYNC + DMA 采集
- 显示:IPS200 SPI;无线:逐飞 WiFi SPI 模块(TCP 客户端)
双核分工及其中断分配
CPU0(司机):实时控制,所有中断都归它执行。
- 2ms(CCU61 CH0)→ 方向环 + 舵机滤波/限幅
- 5ms(CCU60 CH0)→ 系统计时、IMU
- 10ms(CCU61 CH1)→ 编码器采样、里程、速度环、出赛道保护
- 1s(CCU60 CH1)→ 帧率统计
CPU1(领航员):视觉与通信,跑主循环调度(非中断)。
- 10ms 按键扫描;33ms WiFi 图像上传;100ms 刷屏/数据上传
关键:PIT、摄像头 DMA、串口中断全部用
IFX_INTERRUPT(..., 0, ...)绑在 CPU0,方向环和速度环都在中断上下文里跑;CPU1 只负责图像处理和 WiFi,不碰实时控制。
常用算法
基础循迹及其图像处理
大津法二值化
摄像头输出的是 188×120 的灰度图,要提取赛道边线,第一步就是把灰度图变成黑白二值图——赛道为白、背景为黑。本工程用的是全局大津法(Otsu)。
大津法是什么?
可以把它想象成一个「自动找最佳切割点」的分割师:遍历所有可能的阈值(0~255),计算每个阈值下「赛道像素」和「背景像素」两组之间的类间方差,方差最大的那个阈值就是最佳分割点——它让两组分得最开。
优点:无需手动设阈值,能自动适应光照变化。
局限:当画面出现局部强光/阴影(比如赛道上有光斑、远处有反光)时,全局单一阈值会让局部区域过曝或丢失信息。本工程后续通过逆透视+点云处理来弥补。
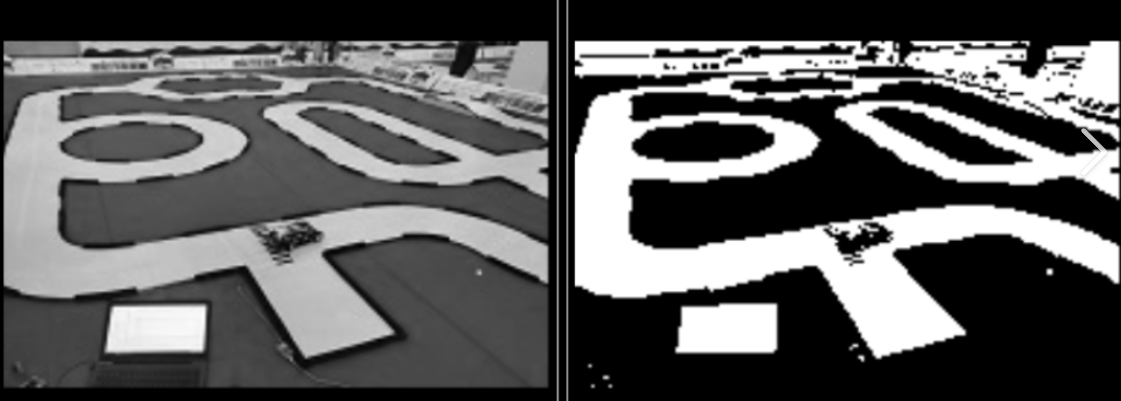
左:MT9V03X 灰度原图;右:大津法二值化结果
元素处理
调试工具链
- IPS200 屏幕:边线/中线逐行对齐绘制、点云调试行(pts/ang/cL cR)、开机动画、按键调参 UI
- WiFi 上位机:约 30fps 上传二值图 + 边线/角点;支持
$GO发车(等效按键双击:清里程/起步速度/开始测距)和$TMODE状态标签(0 普通 / 1 预十字 / 2 十字中) - 保护机制:出赛道保护、丢线停车、蜂鸣器提示、里程与平均速度统计
踩坑记录
ltc E112 链接错误(RAM 不足):十字爬线曾新增 2820 字节全帧位图 crawl_visited,导致 CPU1 的 120KB DSPR1 放不下(堆、栈、CSA 都要从这块分)。解决方法是删掉静态数组,复用本帧已用完的点云缓冲和 WiFi scratch 尾部空间。教训:TC264 的 RAM 是分区管理的,”总需求小于总容量”不代表能链接通过,连续区约束会直接卡死。