无感 FOC 无人机\BLDC无刷电机学习
项目说明
有两个项目1.无刷电机控制驱动的学习2.四轴无人机的制作
FOC驱动学习
项目开源
软件开源
本项目软件部分基于开源工程FOC-Study,并对其进行修改。
硬件原理图
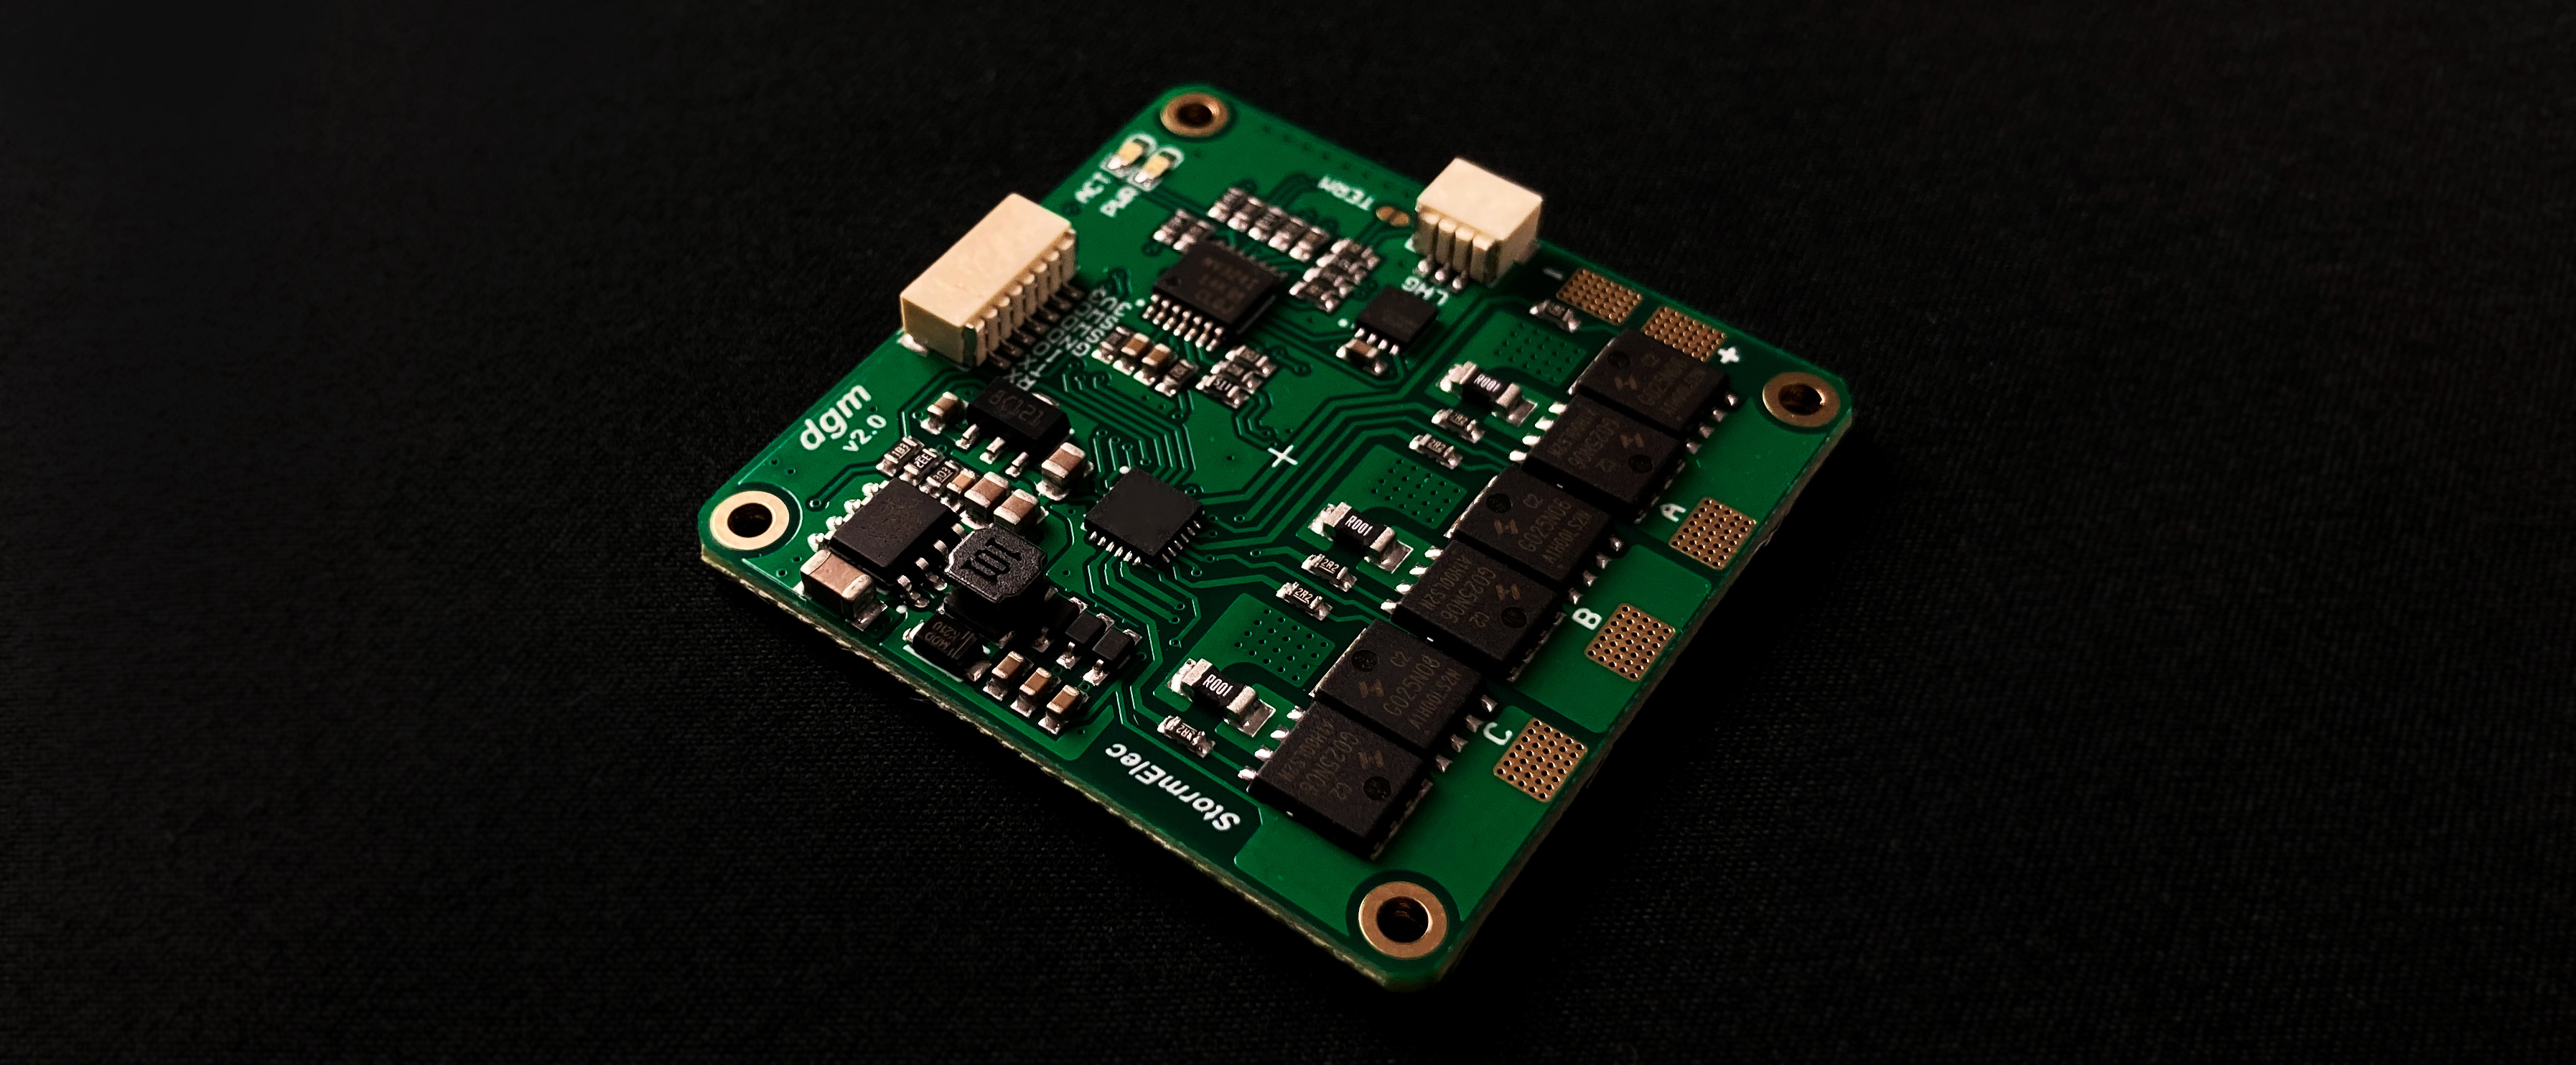
电机驱动模块:dgm 驱动器
电机驱动采用 dgm 驱动器(高度集成的无刷马达驱动器,固件开源)。
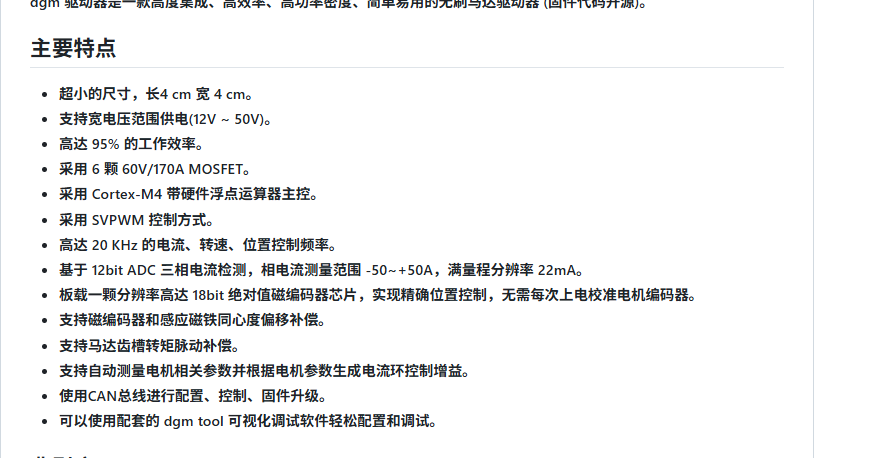
主要特点
- 超小尺寸:长 4 cm × 宽 4 cm
- 宽压供电:12V ~ 50V
- 工作效率高达 95%
- 内置 6 颗 60V/170A MOSFET
- 主控:Cortex-M4 带硬件浮点运算器
- 控制方式:SVPWM
- 控制频率:电流、转速、位置环均达 20 kHz
- 电流检测:12bit ADC 三相电流检测,相电流范围 -50 ~ +50A,满量程分辨率 22 mA
- 板载 18bit 绝对值磁编码器,精确位置控制,无需上电校准
- 支持磁编码器与磁铁同心度偏移补偿、马达齿槽转矩脉动补偿
- 支持自动测量电机参数并生成电流环控制增益
- 通讯:CAN 总线(配置、控制、固件升级)
- 配套 dgm tool 可视化调参软件
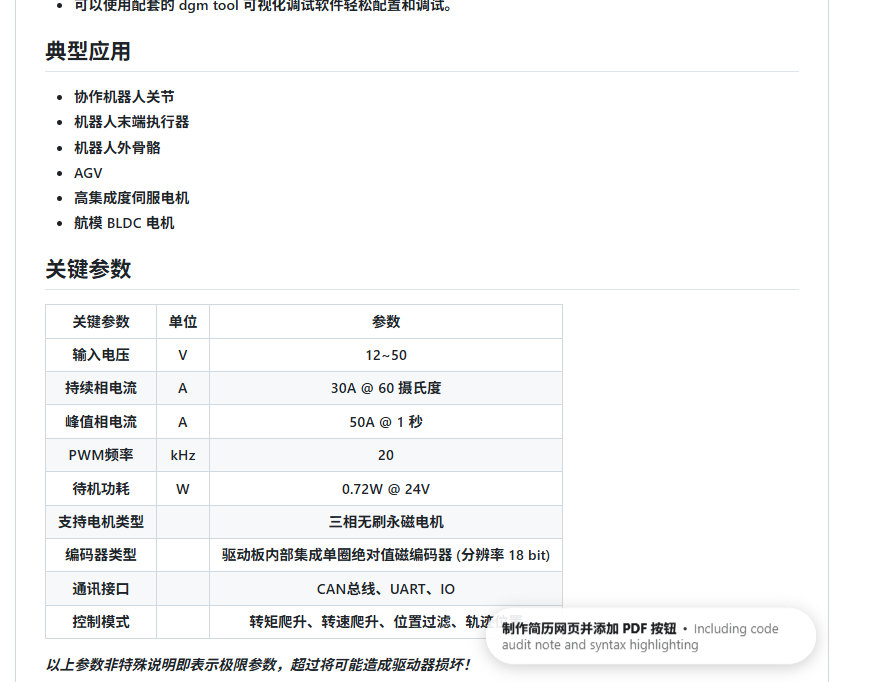
典型应用:协作机器人关节、机器人末端执行器、机器人外骨骼、AGV、高集成度伺服电机、航模 BLDC 电机。
关键参数
| 关键参数 | 单位 | 参数 |
|---|---|---|
| 输入电压 | V | 12 ~ 50 |
| 持续相电流 | A | 30 @ 60℃ |
| 峰值相电流 | A | 50 @ 1 秒 |
| PWM 频率 | kHz | 20 |
| 待机功耗 | W | 0.72 @ 24V |
| 支持电机类型 | — | 三相无刷永磁电机 |
| 编码器类型 | — | 驱动板内部集成单圈绝对值磁编码器(18 bit) |
| 通讯接口 | — | CAN 总线、UART、IO |
| 控制模式 | — | 转矩爬升、转速爬升、位置过滤、轨迹 |
以上参数非特殊说明即表示极限参数,超过将可能造成驱动器损坏。
原始规格截图
 CAN协议的使用
什么是 CAN协议?
CAN(Controller Area Network,控制器局域网)是博世 1986 年为汽车电子设计的串行总线协议,让多个控制器挂在一对双绞线上互相通信,不需要主机逐一询问。后来凭借抗干扰强、可靠性高的特点,广泛用于工业设备、机器人和无人机。
物理层:差分信号抗干扰
CAN 用 CANH 和 CANL 一对双绞线传输,靠两条线的电压差表示 0/1(显性/隐性电平),而不是单根线对地的高低。电机、电调产生的大电流干扰会同时耦合到两根线上,但差值基本不变,所以总线在强电磁环境里依然可靠。收发器负责把 MCU 的逻辑电平转成差分信号,MCU 的 CAN 控制器只处理数据帧。总线两个物理末端各放一颗 120Ω 终端电阻吸收反射。
总线仲裁:ID 越小优先级越高
CAN 是多主结构,任何节点想发就发。两个节点同时发时,靠”非破坏性仲裁”解决:逐位比较各自的报文 ID,ID 里出现 0(显性)的一方继续,出现 1(隐性)的一方自动退出发送、改作接收。所以 ID 越小的报文优先级越高,且高优先级报文不会因为冲突而延迟或丢失——这对电机控制这种实时性场景非常关键。
报文结构
一帧标准 CAN 报文包含:ID(11 位或扩展 29 位)、DLC(数据长度)、最多 8 字节数据、CRC 校验和 ACK 应答位。没有源地址和目的地址——节点靠 ID 过滤器自己决定收哪些帧。经典 CAN 一帧最多 8 字节,常用波特率 125k ~ 1Mbit/s。
错误处理
CAN 控制器自动做 CRC 校验、错误重发和故障隔离:一个节点出错次数太多会被强制”离线”(Bus-off),防止它拖垮整条总线。这是 CAN 在可靠性要求高的场景胜出的原因之一。
工程中的CAN代码实现
dgm 驱动器的固件(GD32C10x)在 can.c 中实现了一个简洁但完整的 CAN 应用层。下面按调用顺序从底层到上层,逐行拆解每个函数。
帧 ID 编码:节点 + 命令
11 位标准 ID 被拆成两段:高 5 位是节点地址(nodeID,1~31,0 为广播),低 6 位是命令号。一帧报文同时表达”发给谁”和”做什么”:
1 |
|
命令集:覆盖电机控制全流程
命令枚举按功能分组,共 30+ 条:
| 分组 | 命令 | 作用 |
|---|---|---|
| 状态切换 | MOTOR_ENABLE / MOTOR_DISABLE |
进入 RUN / IDLE |
| 目标下发 | SET_TORQUE / SET_VELOCITY / SET_POSITION |
写入目标值到控制器缓冲 |
| 同步 | SYNC |
开启同步模式后,统一触发多轴同时执行 |
| 校准 | CALIB_START / CALIB_REPORT / CALIB_ABORT |
编码器零偏校准 |
| 消齿槽 | ANTICOGGING_START/REPORT/ABORT |
齿槽转矩补偿表标定 |
| 状态读取 | GET_STATUSWORD / GET_TORQUE / GET_VELOCITY / GET_POSITION / GET_I_Q / GET_VBUS / GET_IBUS / GET_POWER |
遥测 |
| 配置 | SET_CONFIG / GET_CONFIG / SAVE_ALL_CONFIG / RESET_ALL_CONFIG |
在线调参和保存 |
| 固件 | WRITE_APP_BACK / DFU_START |
CAN 远程升级固件 |
| 心跳 | HEARTBEAT(CMD=63) |
链路保活 |
can_tx — 发送一帧
1 | static bool can_tx(CanFrame *tx_frame) |
核心流程:找空邮箱 → 填 ID、DLC、数据 → 拉高 TEN → 返回。发送过程软件不参与,仲裁、CRC、位填充全是 CAN 控制器硬件做的。
can_rx — 读一帧
1 | static bool can_rx(CanFrame *rx_frame) |
核心流程:检查 FIFO 非空 → 读 ID、DLC、数据 → 释放 FIFO → 返回。不释放 FIFO 的话新帧会被丢弃。
parse_frame — 收到帧后干什么
这是应用层核心,每收到一帧就调用一次。
1 | static void parse_frame(CanFrame *frame) |
挑几个有代表性的 case:
1 | // ===== 状态切换类:dlc=0,无数据,只改状态 ===== |
1 | // ===== 目标下发类:dlc=4,带一个 float ===== |
1 | // ===== 遥测读取类:dlc=0,回发 float ===== |
1 | // ===== 同步触发 ===== |
1 | // ===== 配置读写:dlc=8(4字节索引 + 4字节值) ===== |
1 | // ===== 固件升级:dlc=0~8,写入 Flash 备份区 ===== |
设计亮点:
echo标志把所有需要应答的命令统一在函数末尾回发,不用每个 case 都写一遍can_tx。
CAN_comm_loop — 主循环里跑的后台任务
1 | void CAN_comm_loop(void) |
每次主循环都跑一遍——上位机失联就停机,自己太久没说话就发心跳,同时检查总线有没有出错。这就是”CAN 断了不能让电机继续转”的固件级实现。
config_callback — 配置项读写
1 | static void config_callback(uint8_t *data, bool isSet) |
设计亮点:把
UsrConfig结构体直接当uint32_t数组按索引访问,上位机只需要发”第几个参数 + 新值”,不需要为每个参数定义单独的命令号。
can_error_check — 总线错误处理
1 | static void can_error_check(void) |
出错了就把发送邮箱和接收 FIFO 全清掉,防止脏数据堆积,等总线恢复后重新开始。
辅助函数
1 | // 收到任何发给我的帧 → 重置接收超时计时 |
调用关系总结
1 | 中断触发(FIFO0 非空) |
对本项目的参考意义:这套 ID 编码(nodeID+CMD)、心跳超时停机、目标缓冲+sync 触发的模式,可以直接移植到四合一电调的 G431 固件上。区别只是四合一板有两颗 MCU,每颗要过滤出自己负责的两个电机 ID,dgm 是单节点所以只需匹配一个 nodeID。
有感FOC
飞控部分
代码仓库:FOC-Study — 纯开环强拖验证代码
上位机:host-computer — 串口调试上位机
FOC驱动的第一步
为什么第一步先做开环强拖?
完整的 FOC 并不是上电后直接输出三路 PWM 就能实现的。无论使用编码器、霍尔传感器,还是反电动势观测器获取转子位置,后续都需要电流采样来完成电流环,并通常需要速度环来稳定转速和响应负载变化。
但在项目初期,这些环节还没有建立起来:电流采样电路、ADC 同步采样、坐标变换、PI 参数整定、转子角度获取和速度闭环都需要逐步验证。若一开始就尝试闭环 FOC,一旦相序、PWM、驱动使能或角度方向存在问题,电机只会抖动、堵转或过热,很难定位故障来源。
因此,我们先从开环强拖开始。程序不读取电流和转子角度,而是人为生成一个缓慢旋转的电角度,并据此输出三相正弦 PWM。定子磁场按设定方向旋转后,转子会在磁力作用下跟随转动。
开环强拖的目的不是实现最终的飞行控制,而是先验证最底层的功率驱动链路是否正确,包括三相接线与相序、DRV8313 的 EN/nSLEEP/nRESET 控制、TC264D 的三路 PWM 输出、供电稳定性以及电机的基本转向。
只有先让电机在拆桨、限流、低功率条件下稳定开环转动,后续加入电流采样、转子位置估算和速度闭环时,才能明确每一步新增功能是否正常。最终流程为:
开环定位与强拖 → 获取或估算转子角度 → 电流采样与电流环 → 速度环 → 无感/有感闭环 FOC。
开环驱动电机:硬件说明
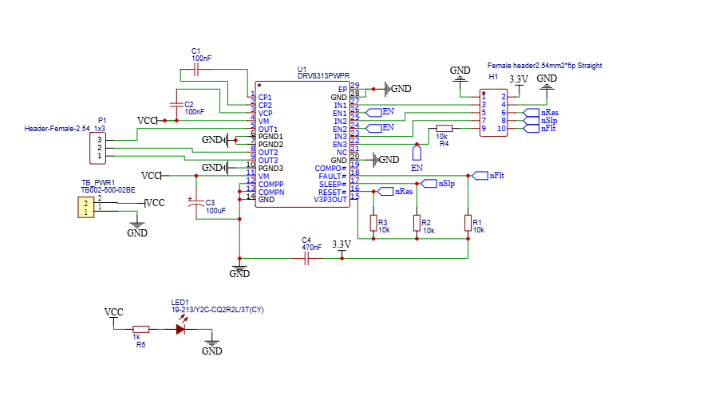
开环无刷电机验证电路(SimpleFOC Mini / DRV8313PWPR)
开环强拖的核心思路是:程序不依赖任何传感器反馈,人为生成一个匀速递增的电角度,根据这个角度计算出三相正弦电压,输出三路 PWM 即可让定子磁场旋转起来,带动转子跟随。这种方式对硬件的要求很低——只需要一块能输出三相可调电压的功率驱动板,以及一个能生成三路 PWM 的主控。
SimpleFOC Mini 正好满足这个最低需求。核心芯片 DRV8313PWPR 内部集成了三相半桥功率级,不需要额外焊接 MOSFET 或栅极驱动电阻。原版板提供三个独立的 IN 输入(IN1/IN2/IN3)和一个共用的 EN 使能脚:TC264D 的 CCU61 输出三路同步 PWM 接到 IN1~IN3,分别控制 U/V/W 相的占空比;EN 拉高后 DRV8313 使能输出,三相电压即可加到电机端子上。nSLEEP 和 nRESET 用于芯片休眠和复位,nFAULT 在过流、过温或欠压时拉低,可供主控检测故障。
开环强拖不需要转子位置传感器(编码器、霍尔、反电动势观测都不需要),也不需要电流采样。DRV8313 的 VM 范围 8V–60V 覆盖 3S 锂电,峰值电流能力约 2.5A,对于拆桨空载的 1104 小电机来说,输出能力足够让转子跟随旋转。因此这套硬件虽然离完整 FOC 闭环还很远,但已经足以完成最基础的开环转动验证。
局限:原版 SimpleFOC Mini 不带相电流采样电路,后续若要实现电流闭环或无感 FOC,必须外接采样电阻和运放。
纯开环驱动无感FOC的动态实现
为了把开环驱动的过程讲清楚,这里直接嵌入一个可交互的演示。点击 START 可以观看完整启动流程;打开“自动播放”后会连续运行,关闭后可以使用“单步推进”逐阶段观察。页面中的代码窗口、I/O 状态、三相占空比和原理解释会随状态机同步变化。
展开观看:TC264 + DRV8313 开环三相驱动演示
这个演示对应工程中的实际控制思路:程序先保持 EN=0,完成 DRV8313 复位和唤醒,再预装载三路 PWM;确认 nFAULT=1 后才使能功率级。随后用低幅值固定电角度完成定位,再逐渐增加电频率和调制系数。三相占空比由相差 120° 的正弦量计算得到,但开环程序不知道转子实际位置,因此动画里的箭头表示“指令电压矢量”,不代表实测转子角度。
如果主题或部署环境不允许嵌入页面,也可以单独打开动态演示。
软件实现
代码仓库:FOC-Study — 基于 TC264D 的 DRV8313 开环三相正弦驱动实验工程
工程的核心逻辑在 foc.c 中实现,平台层(PWM、GPIO、中断)在 foc_port.c 中封装。控制以 100 μs(10 kHz)定时中断为节拍,状态机驱动整个启动和运行流程。
1. 状态机
电机控制不是上电直接输出 PWM,而是通过一个状态机逐步推进:
| 状态 | 说明 |
|---|---|
STOPPED |
停机,EN=0,PWM 关闭 |
RESET_WAIT |
拉低 nRESET/nSLEEP,等待 2 ms |
WAKE_WAIT |
释放 nRESET/nSLEEP,等待 5 ms |
PWM_WAIT |
启动 PWM 写入固定角度,等待 1 ms |
ALIGN |
低幅值固定电角度定位 200 ms |
RAMP |
缓慢增加电频率和幅值 |
RUNNING |
达到目标频率和幅值,稳定运行 |
FAULT |
故障锁存,必须显式 CLEAR_FAULT 才能恢复 |
只有收到 START 命令后,状态机才从 STOPPED 进入 RESET_WAIT,按顺序执行。STOP 命令则首先拉低 EN,再关闭 PWM,确保不会进入低侧制动。
2. 三相正弦 PWM
控制中断中,每个周期按当前电角度 theta_e 计算三相占空比:
1 | theta_e += 2 * PI * frequency_hz * dt; |
三相占空比经过防御限幅(0.05~0.95)后,通过影子寄存器在同一 PWM 边界同步更新,避免相序错位。
3. 斜坡与限幅
电频率和调制系数不是阶跃变化,而是按固定斜率缓慢逼近目标值:
- 电频率变化斜率:2 Hz/s
- 调制系数变化斜率:0.02/s
1 | // approach:向目标值靠近,但每步不超过 step 上限 |
4. 故障保护
nFAULT 接到 ERU0 下降沿中断(优先级 255,最高)。中断 ISR 的第一项动作永远是拉低 EN,然后进入临界区锁存故障、关闭 PWM。
1 | static void latch_fault(void) |
注意:原版 SimpleFOC Mini 没有 nFAULT 直接关 EN 的硬件门电路,关断依赖固件响应,中断延迟需要实测。
5. 启动顺序
收到 START 后的时序:
- EN=0,拉低 nRESET/nSLEEP,等待 2 ms
- 释放 nRESET/nSLEEP,等待 5 ms(DRV8313 唤醒时间)
- 确认 nFAULT 高 → 启动 PWM → 写入固定角度定位 → EN 仍为低
- 等待 1 ms PWM 稳定 → 再次确认 nFAULT → 拉高 EN
- 固定电角度低幅定位 200 ms → 进入
RAMP缓慢增加频率和幅值
6. 串口命令
通过 UART0(115200)发送命令,不区分大小写:
| 命令 | 作用 |
|---|---|
START |
启动电机(AMP=0 时拒绝) |
STOP |
停机(先拉 EN 再停 PWM) |
FREQ <Hz> |
设置目标电频率(0.1~100 Hz) |
AMP <0~0.15> |
设置目标调制系数 |
STATUS |
查询状态、EN、故障计数、实际/目标频率和幅值 |
CLEAR_FAULT |
清除故障锁存(EN=0 时复位/唤醒复核 nFAULT) |
本工程只实现到开环三相正弦调制。没有电流采样、没有转子位置估算、没有速度闭环,电频率 Hz 不等于电机机械转速,也不能证明转子已经跟随。
从开环验证到四合一无感 FOC 电调
目前,TC264D 配合 SimpleFOC Mini 的开环强拖已经让 1104 电机转了起来,验证了基本的三相驱动链路。下一步准备把四台电机的驱动电路集成到一块板上,并补齐电流采样、故障关断和通信接口,为无感闭环控制提供硬件基础。
这里的“四合一”是指一块板上有四套独立的三相功率级,每套驱动一台电机。飞控负责姿态解算和四台电机的目标分配,电调负责执行电机控制,两者通过 CAN 交换指令与状态。TC264D 继续作为验证平台,电调的接口设计不绑定某一种飞控主控。
当前进度:单电机开环转动已验证;四合一电调已在嘉立创 EDA 完成 Rev E 原理图绘制,尚未完成 PCB、双电机无感固件和带桨测试。下面记录的是设计方案,不能视为已验证的飞行电调。
总体方案:两颗 G431,每颗控制两台电机
四合一板采用两颗 STM32G431CBT6(LQFP48),分别控制电机 1、2 和电机 3、4;四套功率级继续使用 DRV8313PWPR。
选择 G431,是因为它具备适合电机控制的高级定时器、双 ADC、浮点运算单元及 FDCAN 外设。相较于原先考虑的 F103C8T6,它为同步采样和无感算法提供了更多资源。但“一颗控制两台”是否能满足最终转速,仍要看 PWM 频率、观测器复杂度和中断执行时间,不能只凭主频判断。
1 | 外部飞控 / 测试主控 + CAN 收发器 |
图中只画通信和控制关系,电源、共地及硬件许可线见后面的接口表。两颗 G431 都能收到总线上的广播指令,各自取出负责的两个电机目标,不需要先由一颗 MCU 转发给另一颗。
四合一驱动板原理图
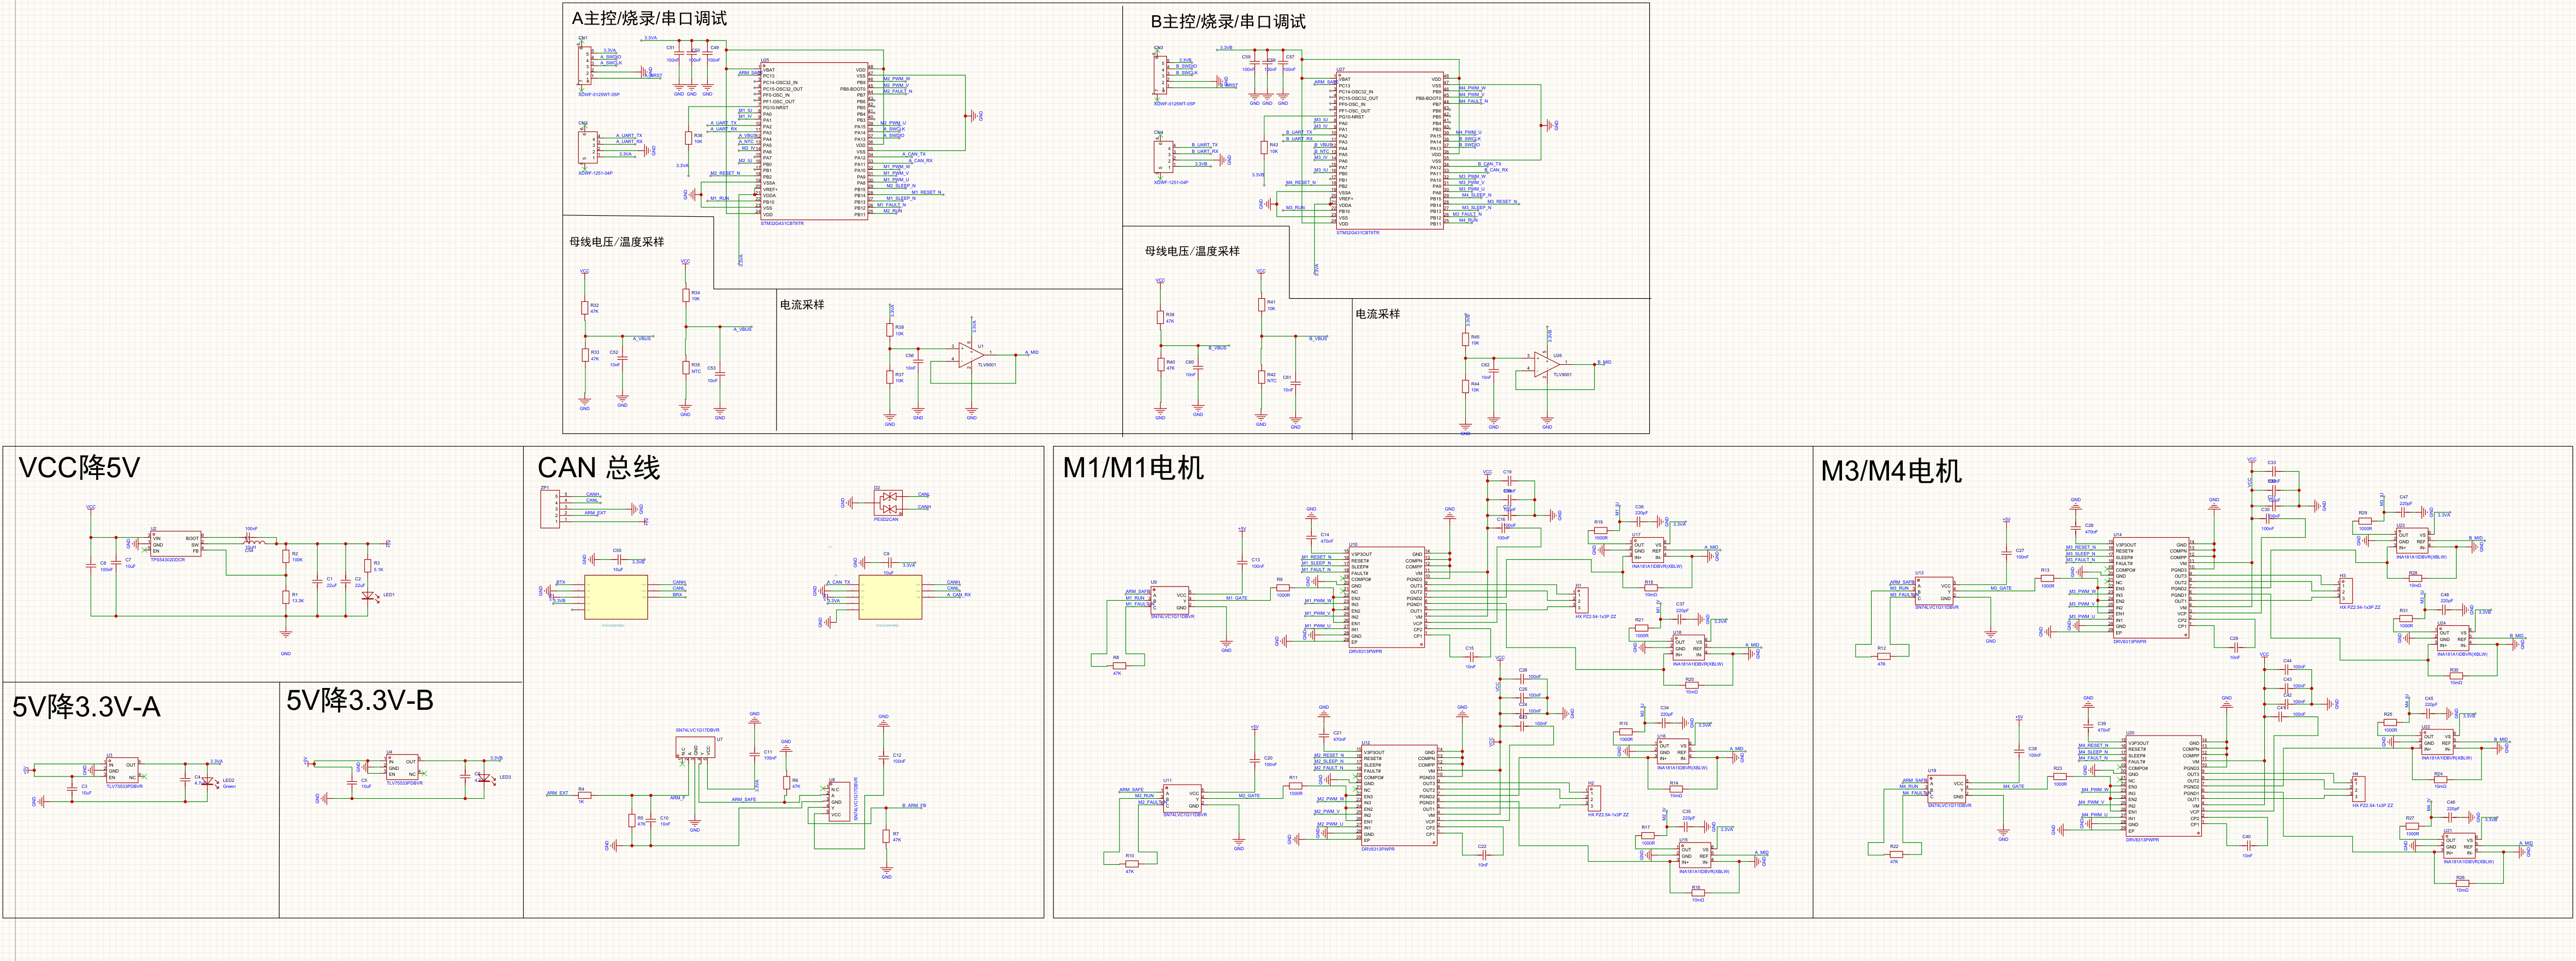
四合一无感 FOC 电调 Rev E:双 STM32G431CBT6 + 四 DRV8313PWPR,嘉立创 EDA 绘制
原理图在嘉立创 EDA 中绘制并导出,网页缩略图用于查看整体结构,器件数值和引脚建议下载 PDF 放大阅读。
| 模块 | 本版设计 | 作用 |
|---|---|---|
| 电机控制 | 2 × STM32G431CBT6 | 每颗执行两台电机的控制算法 |
| 三相功率级 | 4 × DRV8313PWPR | 将 PWM 转换为电机三相驱动电压 |
| 电流采样 | 每台电机 2 个 10mΩ 分流电阻、2 个 INA181A1 | 测量两相电流,重构第三相电流 |
| 采样参考 | 每个控制域一个 TLV9001 缓冲参考电压 | 为双向电流采样提供约 1.65V 中点 |
| CAN 接口 | 2 × TCAN1042HGVDR | 将 MCU 的 TX/RX 转换为 CANH/CANL 差分信号 |
| 关断逻辑 | GLOBAL_ARM、每路 RUN、nFAULT 与门 | 硬件禁止对应功率级输出 |
| 供电 | TPS563202 降压、两路 TLV75533 | 产生约 5V 和两组 3.3V |
| 辅助测量与调试 | 母线分压、NTC、独立 SWD/UART | 电压温度监测、下载及调试 |
电源模块解释
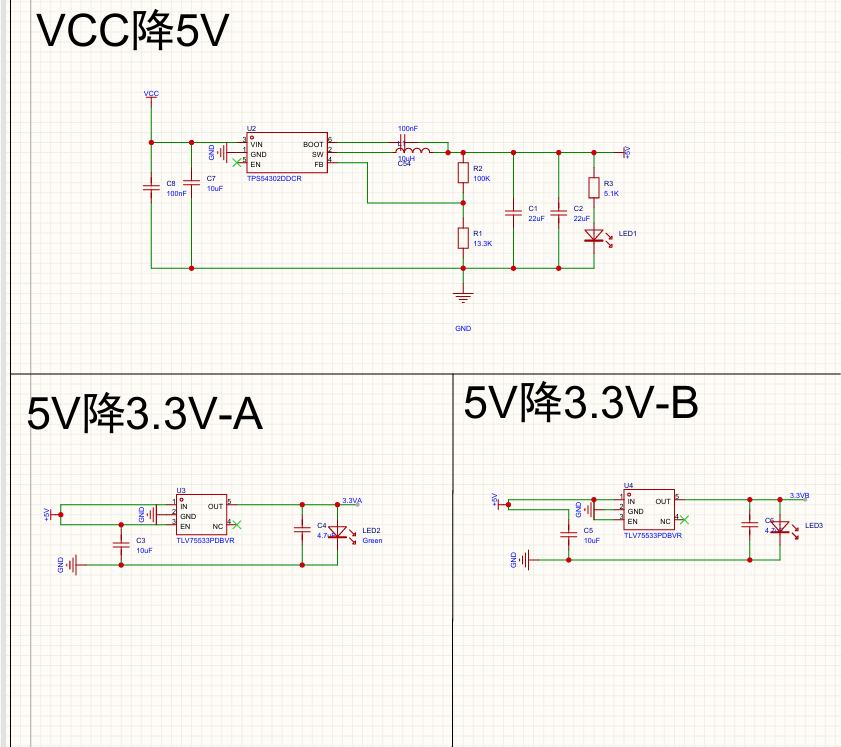
电源模块:VCC 降 5V + 两路 5V 降 3.3V
电源部分为三级结构,把电池电压逐步降到各模块需要的电压轨:
- VCC → 5V(TPS563202DDCR):U2 为同步降压转换器,C9(100nF)为 BOOT 自举电容,L2(4.7uH)为功率电感,R2/R1(100K/9.53K)构成 FB 反馈分压设定输出电压,C1/C2(22uF)输出滤波。输入端并联 C5(100uF)+ C7(10uF)吸收电池侧波动,LED1 作 5V 电源指示。
- 5V → 3.3VA(TLV75533PDBVR):U3 为 LDO,输出标注为 3.3VA 的独立 3.3V 轨,配 10uF 输入 / 4.7uF 输出电容,LED2(绿)作指示。
- 5V → 3.3VB(TLV75533PDBVR):U4 为同样的 LDO,输出标注为 3.3VB 的另一路 3.3V 轨,LED3 作指示。
两组 3.3V 轨(3.3VA / 3.3VB)相互独立,分别对应板上的两个控制域,与 CAN 接口原理图中的 3.3VA / 3.3VB 标号一一对应;模拟域和数字域分开供电可以减少开关噪声互相耦合。
主控模块解释
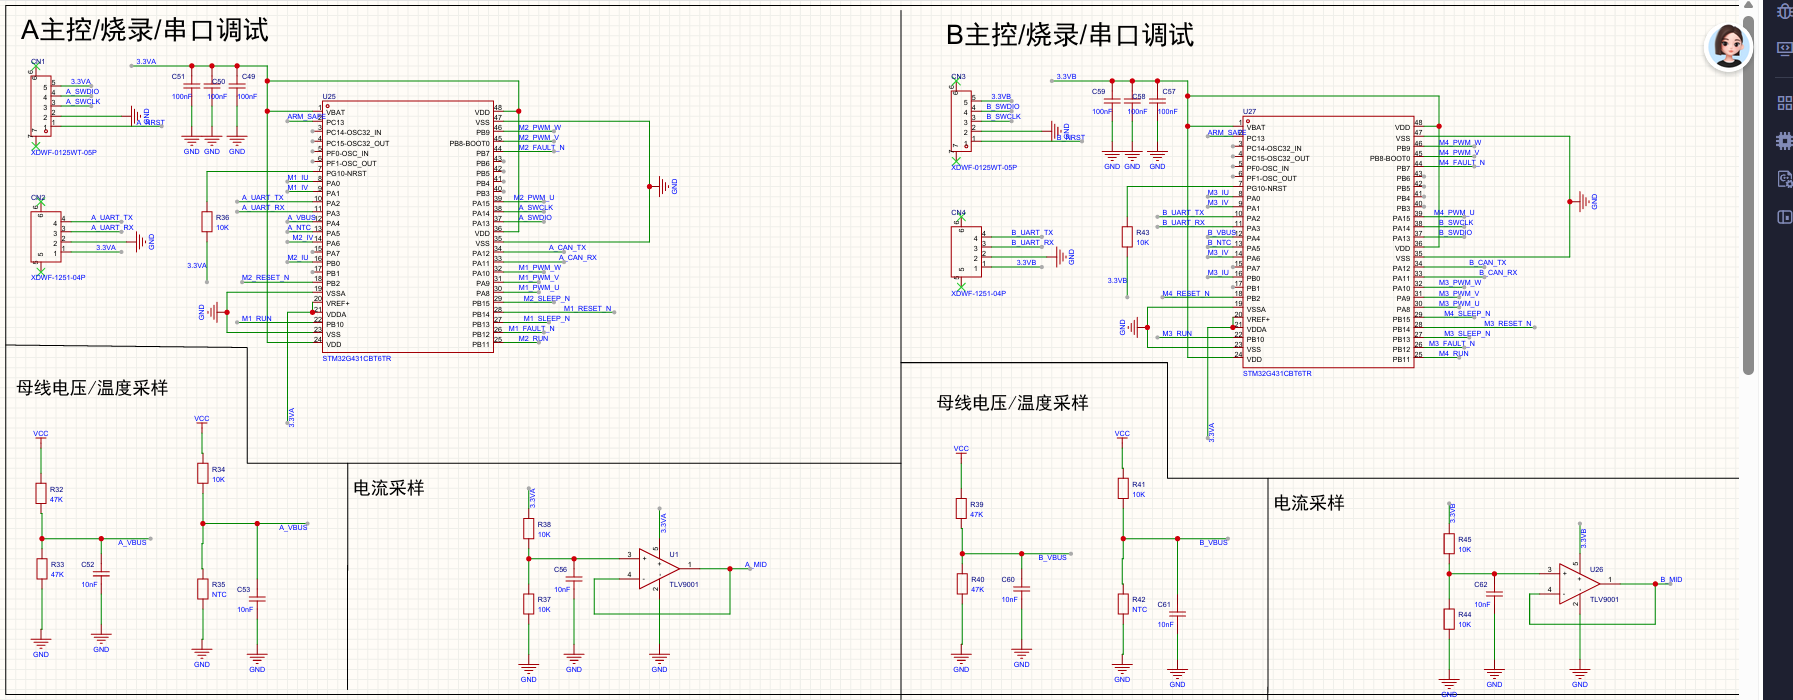
A/B 双主控最小系统 + 母线电压/温度采样 + 电流采样参考
主控部分由两颗完全对称的 STM32G431CBT6(U5 = A 域,U6 = B 域)组成,各自独立的最小系统包括:
- 烧录与调试:每颗 MCU 配一个 1×05 SWD 接口(SWDIO / SWCLK / 3.3V / GND)和一个 1×03 串口调试接口(UART TX / RX),两个域的下载调试互不干扰。
- 复位与去耦:NRST 复位按键配 10K 上拉;电源引脚就近放置多路 100nF 去耦电容加 10uF 储能电容。
- 供电域隔离:A 域挂 3.3VA、B 域挂 3.3VB,与电源模块的两路 TLV75533 输出一一对应。
- 电机控制信号:每颗 MCU 引出各自的两台电机信号——三相 PWM(A/B_IN1/2/3_OUT)、使能 EN、nSLEEP、nRESET,对应 M1~M4 四台电机的驱动接口。
- CAN 与外设:A_CAN_TX/RX、B_CAN_TX/RX 分别接到各自域的 CAN 收发器,与飞控通信。
同一张图下部还有两个辅助采样电路,A/B 域各一份:
- 母线电压/温度采样:电阻分压从 VCC 取样(输出 A_BATV / B_BATV 送 ADC),NTC 热敏电阻配合分压测温,100nF 滤波稳定采样点。
- 电流采样参考:TLV9001 运放为每个控制域缓冲出约 1.65V 的零电流中点参考,供 INA181A1 低侧采样输出做双向偏置用,详细原理见下文「无感 FOC 为什么还需要电流采样」。
电机驱动模块解释
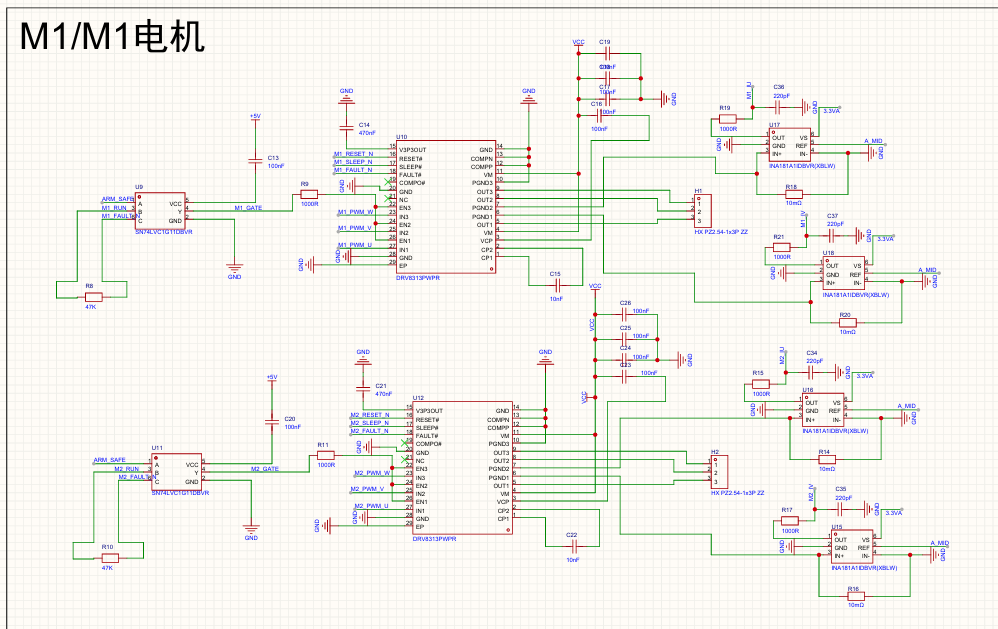
M1/M2 电机驱动(A 域):DRV8313 + INA181 相电流采样
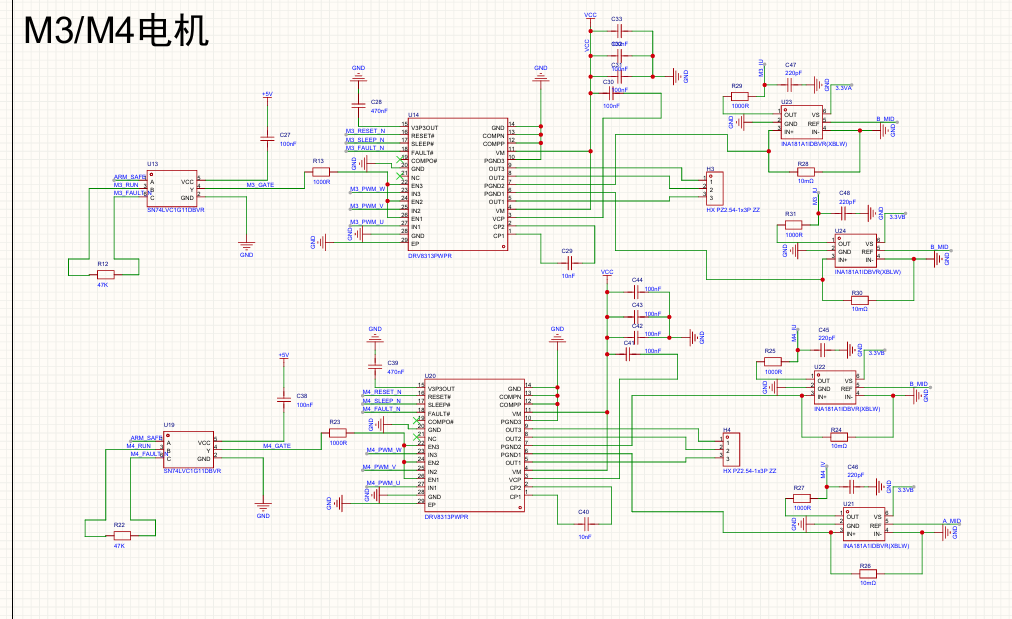
M3/M4 电机驱动(B 域):结构与 M1/M2 完全对称
四台电机的驱动电路完全相同,每台电机对应一片 DRV8313PWPR(U10 = M1、U12 = M2 归 A 域,U14 = M3、U20 = M4 归 B 域):
- 功率级:DRV8313 集成三相半桥,MCU 的三路 PWM 直接接 IN1/IN2/IN3,OUT1/OUT2/OUT3 经 1×3 2.54mm 排针(H5~H8)接电机三相线。电荷泵(CP1/CP2 配 10nF)、V3P3OUT(470pF)和 VCC 去耦(多路 100nF + 10uF)都是数据手册推荐的标准接法。
- 控制与故障:每片驱动有独立的 EN、SLEEP_N、RESET_N 控制脚和 FAULT_N 故障输出,全部连回本域 MCU,对应前文 48 引脚分配表。
- 硬件关断:每台电机配一片 SN74AVC1T17DBVR 电平转换器(U8/U11/U15/U19),把 GLOBAL_ARM、本域 RUN(A_RUN/B_RUN)和本路 FAULT_N 组合成 Mx_GATE 后接到驱动的 EN——任何一路故障或全局未武装时,硬件直接禁止对应功率级输出,不依赖固件。
- 相电流采样:每台电机在 U、V 两相低侧各放一个 10mΩ 分流电阻(R20/R24/R30/R35),经 100R + 220pF/10nF 滤波后送 INA181A1IDBVR(增益 20 倍)放大,REF 引脚接 TLV9001 缓冲的约 1.65V 中点参考,输出 A_MxU/A_MxV(A 域)或 B_MxU/B_MxV(B 域)到各自 MCU 的 ADC。第三相电流由
iW = -iU - iV重构。
CAN接口模块解释
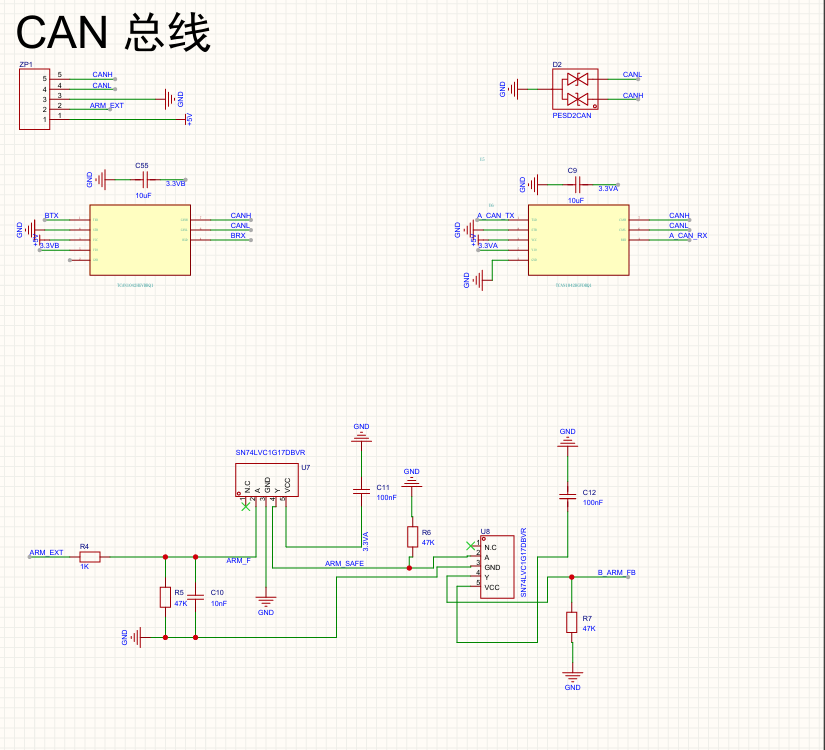
CAN 总线接口:双收发器 + ESD 保护 + 安全信号电平转换
CAN 模块按功能可以分为三部分:
- 总线接口(ZP1 + D2):ZP1 是 5 pin 对外接插件,引出 CANH、CANL、ARM_EXT 和 GND。D2 为 PESD2CAN 双向 ESD 保护管,直接跨接在 CANH/CANL 上,防止插拔线缆或静电把收发器打坏。
- 双 CAN 收发器:板上有两路 CAN 收发器(3.3V 供电,配 10uF 去耦),分别服务不同的 CAN 通道,收发器把 MCU 的 TX/RX 逻辑电平转换成总线上的差分信号。
- 安全信号电平转换(U7/U8):ARM_EXT、ARM_SAFE、B_ARM_FB 等安全使能信号由 SN74AVC1T17DBVR 单通道电平转换器隔离,配合 R4/R5/R6/R7 上拉与 100nF 滤波,保证两套供电域之间安全信号可靠传递。
48 引脚如何安排双电机控制
每颗 G431 使用 TIM1 和 TIM8 各输出一组三相 PWM。DRV8313 内部已经集成功率 MOSFET 及其驱动逻辑,因此这里给每台电机提供三路 IN 信号,并单独控制 EN、nSLEEP 和 nRESET。
| 功能 | 本颗 MCU 的第一台电机 | 本颗 MCU 的第二台电机 |
|---|---|---|
| 对应编号 | A:M1;B:M3 | A:M2;B:M4 |
| 三相 PWM | PA8 / PA9 / PA10,TIM1_CH1/2/3 | PA15 / PB8 / PB9,TIM8_CH1/2/3 |
| U 相电流 | PA0,ADC1_IN1 | PB0,ADC1_IN15 |
| V 相电流 | PA1,ADC2_IN2 | PA6,ADC2_IN3 |
| 故障输入 | PB12,TIM1_BKIN | PB7,TIM8_BKIN |
此外还保留 PA11/PA12 用于 CAN、PA2/PA3 用于串口、PA13/PA14 用于 SWD。按当前接口需求,48 引脚可以安排下这些功能;后续仍需在 EDA 和固件配置中逐项核对复用关系,尤其是 PA15 的默认调试功能和 PB8 的启动配置。
无感 FOC 为什么还需要电流采样
“无感”主要指不使用编码器或霍尔位置传感器,并不意味着不测量电流。计划采用的观测器需要根据相电流、施加的电压以及电机参数估算转子电角度,电流环也需要实际电流作为反馈。
原版 SimpleFOC Mini 没有提供完整的相电流采样链路。新板为每台电机的 U、V 两相分别增加低侧分流电阻,再由 INA181A1 放大后送入 ADC;对于本项目的三线电机,第三相电流可由 iW = -iU - iV 重构。
10mΩ 分流电阻配合 20 倍增益,灵敏度为 0.01Ω × 20 = 0.2V/A。输出以约 1.65V 为零电流参考,从而测量正、反两个方向的电流。图中的正方向定义为电流从低侧 PGND 经分流电阻流向 GND;若控制算法把“驱动输出流向电机”定义为相电流正方向,则有效采样时应使用 i_phase = (V_zero - V_adc) / 0.2,并逐通道校准零点。
低侧采样不能在任意时刻读取。只有被测两相的低侧开关导通,并等待开关干扰衰减、放大器输出稳定后,采样值才有意义。两台电机的 PWM 与 ADC 触发需要错时安排;高占空比下如果有效窗口不足,就必须限制调制深度或采用经过验证的重构方法。
因此,本版计划使用 ADC1、ADC2 的双注入同步采样,并配合 TIM1、TIM8 的触发与通道上下文队列。这部分仍待固件与示波器验证,原理图连通不代表采样时序已经成立。
飞控为什么通过 CAN 控制电调
飞控与电调之间也可以使用 PWM、DShot 等接口。本项目选择 CAN,是希望同时学习总线通信,并通过同一对信号线完成四台电机的指令下发与运行状态回传。
这里要区分两种信号:飞控通过 CAN 发送电机目标,G431 在板内实时计算并输出驱动电机所需的三相 PWM。CAN 不负责传输每一个功率开关脉冲,电流环和位置估算在电调本地运行。
CANH、CANL 是一对差分总线线缆,需要连接 CAN 收发器,不能直接接到 MCU 的普通 GPIO 或 CAN_TX/CAN_RX 引脚。MCU 的 CAN 控制器负责处理数据帧,收发器负责总线电气信号。
| 对外接口 | 功能 | 是否必需 |
|---|---|---|
| CANH、CANL | 指令与状态的双向通信 | 必需 |
| GND | 非隔离 CAN 的公共参考地 | 必需 |
| ARM_EXT | 3.3V 硬件运行许可,高有效 | 本版必需 |
| 5V_OUT | 电调向外部设备供电 | 可选,SJ2 默认不装 |
| BAT+、GND | 电池功率输入,使用独立电源接口 | 必需 |
因此,本版飞控与电调之间至少有 CANH、CANL、GND、ARM_EXT 四根线。如果还需要电调给飞控供电,再接可选的 5V 输出。整条 CAN 总线只在两个物理末端各放一颗 120Ω 终端电阻,不是每颗 G431 都各放一颗。
初步协议采用经典 CAN、11 位 ID、1Mbit/s。控制帧计划使用 0x100,8 字节载荷安排为“四个 12 位目标值 + 一个字节序号 + 一个字节标志”。每颗 G431 提取自己负责的两个目标,遥测使用不同 ID 返回。
计划约每 1ms 更新目标,约 10ms 未收到有效的新序号控制帧时停机并锁存。具体目标单位、速度满量程和超时参数还需在固件阶段统一并验证。使用 CAN 并不代表已经兼容某个现成飞控协议,飞控与电调必须约定相同的应用层格式。
GLOBAL_ARM 与故障关断
GLOBAL_ARM 是外部主控给整块电调的硬件运行许可。本版每一路驱动使能满足以下关系:
1 | 驱动 EN = ARM_SAFE && 本路 MCU_RUN && 本路 nFAULT |
其中 nFAULT 为高表示当前没有芯片故障报告。只有全局许可有效、本路软件允许运行且驱动没有报告故障时,功率级才能输出。
ARM、RUN、EN 以及驱动休眠和复位信号均安排了明确的默认状态。上电、复位或许可线悬空时保持关断;nFAULT 同时进入硬件与门和定时器 Break 输入。软件还要锁存故障,禁止故障消失后直接恢复旧指令。
GLOBAL_ARM 是静态许可,无法识别外部主控死机后引脚一直保持高电平的情况,因此仍需要 CAN 指令超时和 MCU 独立看门狗。本版也没有独立的精密硬件过流比较器及外部故障锁存器,不能把 DRV8313 的内部 OCP 当成精密电流限制。
供电与驱动能力的边界
本版按 3S 电池设计,VM 稳态约 9~12.6V。DRV8313 的推荐工作电压下限为 8V,而 2S 电池标称只有 7.4V,无法覆盖正常放电范围。因此本版不标称支持 2S,也没有加入升压电路;如果后续必须使用 2S,需要重新选择低压功率级。
DRV8313 的 2.5A 是峰值能力,持续电流受封装散热、铜皮和环境温度影响。1104 电机的尺寸与 KV 值不能直接确定带桨电流,开环空载能转也不能说明它能带着 2 寸桨长期运行。需要实际测量相电流、温升和母线尖峰,再决定是否保留这套功率级。
高转速还会压缩无感控制的采样余量。例如仅作估算,4300KV 电机在 12.6V 下的理想空载转速约为 5.42 万 rpm;若为 7 极对,电频率约 6.32kHz。此时 20kHz PWM 每个电周期只有约 3.2 个 PWM 周期,因此 20kHz 只能作为初期调试起点,不能据此保证最高转速可用。实际极对数、负载转速、采样建立时间和双电机 CPU 余量都需要实测。
接下来的验证顺序
硬件直接制作四合一板,调试仍按通道逐步推进,便于定位问题:
- 在 EDA 中重画并核对封装、执行 ERC,完成电源回流、采样 Kelvin 走线及散热布局审查。
- 拆桨、限流上电,确认电源、参考电压和四路默认关断状态。
- 在新板上复现单电机开环,校准电流方向和零点,测量 PWM 与有效采样窗口。
- 加入电流环和无感观测器,验证从开环启动到闭环接管;再加入速度环。
- 验证一颗 G431 同时驱动两台电机时的采样调度、中断最坏执行时间及异常关断。
- 四路联合运行,验证 CAN 超时、复位与故障恢复、母线扰动和温升,之后再做有防护的目标负载测试。
目前完成的是“开环驱动跑通”和“四合一硬件方案形成”。无感 FOC 闭环、四路满负载运行及实际飞行,仍是后续需要分别验证的阶段。
无感FOC软件设计
无感电流FOC闭环和纯开环的动态对比
前面的开环演示里,程序只按自己生成的电角度输出三相正弦电压,完全不关心转子转到哪了——这就是”开环”的本质:指令发出去,听天由命。而无感 FOC 闭环的核心区别是引入了反馈:通过采样相电流,用观测器实时估算转子位置,再让磁场始终领先转子 90° 电角度输出。
下面这个可交互演示把两种控制方式放在一起对比。可以分别观察:开环下”指令矢量”和”实际转子”逐渐脱节、负载扰动后转速跌落无法恢复;闭环下观测器持续跟踪转子角度、电流环自动补偿,负载变化后转速能拉回目标值。
展开观看:无感 FOC 闭环 vs 纯开环动态对比
对比要抓住三个观察点:
- 转子跟踪:开环的指令角度按固定频率递增,转子是否真跟上无从得知,负载稍大就失步;闭环的磁场方向由观测器估算的转子位置决定,磁场和转子之间的夹角始终被锁住。
- 电流意义:开环的幅值只是一个”占空比系数”,不知道实际电流多大;闭环有电流反馈,d/q 轴电流被分别控制,q 轴电流直接对应转矩。
- 抗扰能力:开环遇到负载波动没有任何补偿手段;闭环检测到转速/电流偏差后由 PI 调节器自动纠偏。
如果主题或部署环境不允许嵌入页面,也可以单独打开对比演示。
注意:演示里的闭环是教学模型,用来直观理解”反馈带来什么不同”,不代表工程中的观测器已经实现。真实无感 FOC 还需要处理低速反电动势太弱、采样噪声、参数漂移等问题。