该项目已经全部开源至GitHub
项目介绍
本工程以龙芯 2K0300 为主控,运行嵌入式 Linux。程序使用 C++ 编写,通过 UVC 灰度摄像头识别赛道,经过二值化、边线搜索、逆透视、中线与前瞻点计算得到转向误差,再结合 IMU 与双轮编码器,控制两个电机以差速方式巡线。
整体数据流如下:
1 | UVC 灰度图(160×120) |
龙芯架构
ARM、x86-64、RISC-V 和 LoongArch 都是 CPU 指令集架构(ISA),规定了处理器能够直接执行的指令。不同架构的机器码不能直接通用:Windows 开发机通常是 x86-64,板端为 LoongArch,因此工程需要用对应的交叉编译器生成板端可执行文件。
| 架构 | 典型使用场景 | 与本工程的关系 |
|---|---|---|
| x86-64 | Windows 开发机、Ubuntu 虚拟机所在的电脑 | 编写源码并运行交叉编译器 |
| LoongArch | 龙芯处理器 | 运行最终编译出的 Linux 程序 |
| ARM、RISC-V | 其他嵌入式和通用计算平台 | 机器码不能直接拿到龙芯板端运行 |
本工程所使用的编译链
1 | Windows 修改源码 |
交叉编译的意义是:编译过程在开发电脑上完成,生成的程序却面向另一种指令集和板端 Linux 运行环境。工程的一键脚本串联了同步、编译、上传与远程运行。上传时先写入临时程序,再替换正式可执行文件,避免直接覆盖运行中的程序。
项目架构
硬件资源
| 模块 | 本工程配置 |
|---|---|
| 主控 | 龙芯 2K0300,嵌入式 Linux |
| 摄像头 | UVC USB 灰度摄像头,160×120 |
| 显示 | IPS200 屏幕 |
| 姿态传感器 | IMU660RB,Z 轴角速度用于角速度反馈和航向积分 |
| 轮速传感器 | 左、右轮编码器,每 10 ms 读取一次增量 |
| 执行机构 | 两个直流电机;左轮为电机 2,右轮为电机 1 |
| 通信 | 板端 TCP 客户端连接 Windows 上位机,上传图像和运行状态,接收调参命令 |
主循环与周期任务
视觉和网络通信由 Linux 应用主循环处理。主循环等待摄像头的新图像,执行图像算法,读取上位机命令并发送调试数据。编码器、IMU 与闭环控制由独立周期回调更新:
| 周期 | 工作内容 |
|---|---|
| 2 ms | 根据前瞻点横向误差计算目标角速度 |
| 5 ms | 根据 IMU Z 轴角速度计算左右轮目标速度差 |
| 10 ms | 更新编码器和 IMU,执行双轮速度环与 PWM 输出 |
| 1 s | 统计帧率并通知主循环刷新运行状态 |
| 125 ms | 主循环发送一组完整图传数据,约 8 FPS |
通信可能受网络状态影响,因此 TCP 发送放在主循环,不放进 2/5/10 ms 周期回调。周期回调读取最近一次有效的视觉结果;摄像头每产生新帧时,主循环更新中线和前瞻点。
图像处理
下面既说明当前车端正在执行的算法,也保留可供对照的其他算法代码。标为“备选”的示例尚未接入当前工程,示例中的旧尺寸常量和舵机量纲不能直接用于这辆差速车。
大津法二值化
摄像头输出 160×120 灰度图。赛道以白色为主,背景以黑色为主;程序用全局大津法寻找把两类像素分开的灰度阈值,再将图像转成黑白二值图。
大津法对每个候选阈值计算前景和背景的类间方差,选取方差最大者。工程中对应的核心计算为:
1 | double w0 = (double)cnt_fg / total; |
这里 w0、w1 是两类像素所占比例,mu0、mu1 是各自平均灰度。两类分得越开,类间方差越大。得到阈值后按以下规则二值化:
1 | binary[i] = (gray[i] > threshold) ? 255 : 0; |
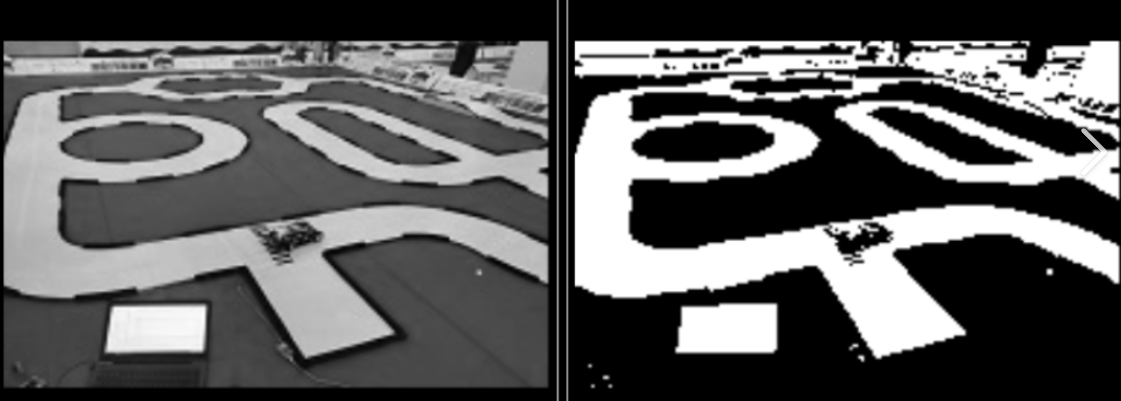
左:摄像头灰度原图;右:大津法二值化结果
为减少边线因曝光和反光逐帧闪烁,主循环对大津阈值先限制每帧变化量,再做低通平滑。二值图还会清除少量孤立白色散斑。全局阈值无法单独处理每处阴影,因此调试时需要同时看灰度原图、二值图及边线叠加结果。
1 | int16 delta = (int16)raw_t - (int16)filtered_t; |
阈值算法的备选实现
类间方差的等价计算
数学形式,用于说明大津法为什么要最大化类间方差。
1 | // 类间方差 = wB * wF * (μB - μF)² |
两次迭代的全局阈值示例
备选阈值流程。当前工程使用单次全局大津法,并对逐帧阈值做限速和平滑。
1 | void image_threshold(const uint8 image[MT9V03X_H][MT9V03X_W]) |
分块阈值示例
备选阈值流程。当前工程没有启用分块大津法。
1 | void image_threshold_block(const uint8 image[MT9V03X_H][MT9V03X_W]) |
迷宫法搜索左右边线
在靠近图像中部的位置分别向左、向右扫描黑白跳变,取得左右边线起点。然后根据当前行进方向检查“正前方”和“斜前方”像素,沿着黑白边界逐点追踪。近端、远端分别搜索,避免远端轨迹向下回爬到车头附近。
搜索使用灰度图和当前大津阈值判断黑白。边线结果保存在左右轨迹数组中,也按图像行记录有效点;找不到边线的行用 -1 表示,方便统计丢线位置。迷宫法对起点和局部噪声敏感,不能仅凭一条线“有点”就认定它是赛道边界,后续还需要检查左右线的相对位置与连续性。
起点、逐行跟踪与贴边搜索的对照代码
按行寻找完整白色区间
按行找线的示意代码;当前工程分别从中部向两侧寻找起点。
1 | for (yy = PERS_H - 2; yy >= 2; yy--) { |
按行跟踪的连续性评分
按行追踪的示意代码;当前工程采用左右独立的迷宫法。
1 | score = center_jump * 4 + abs(width - previous_width); |
迷宫法方向查找表
方向查表的基本思想;当前工程有自己的方向数组。
1 | // 正前方、左前方、右前方的坐标增量 |
左手边界追踪示例
左手追踪的原理示例,具体判黑规则以当前 image.cpp 为准。
1 | while (step < max_points - 1 && turn < 4) { |
右手边界追踪示例
右手追踪的原理示例,具体判黑规则以当前 image.cpp 为准。
1 | if (binary[fy][fx] >= THRESH) { |
逆透视、重采样与中线
原图中同样的赛道宽度会随远近产生透视变化。工程使用标定脚本生成的查找表,把原图轨迹映射到 160×120 鸟瞰坐标。当前标定比例为 40 px/m,约 2.5 cm/px。标定文件由脚本生成,改变相机位置或标定点后需要重新打表。
映射后的轨迹经过平滑和等距重采样。近端中线要求左右边线都有效:以一侧轨迹的点为基准,在另一侧寻找鸟瞰纵坐标接近的点,再取两侧横坐标的平均值。对应点纵向相差超过 1 px 或左右顺序不成立时,不生成该处中点。
1 | if (nearest < 0 || nearest_dy > 1.0f) continue; |
中线再按约 1 px 的路径间距重采样。前瞻点取中线第 15 个点;控制误差是前瞻点的鸟瞰横坐标与车体基准 x=80 的差:
1 | const float lateral_error = debug_lookahead_point[0] - 80.0f; |
例如显示 1.6 px 时,按当前标定约为 4 cm。判断车辆是否位于赛道中央时,还应查看左右边线和中线的实际位置,不能只看误差数字。
前瞻点的几何控制备选方案
Pure Pursuit 曲率示例
备选几何控制方式;当前车的转向外环直接生成目标角速度,没有使用这段舵机角度换算。
1 | dx = mx - cx; // 前瞻点相对车头的横向偏差 |
特殊赛道元素
现阶段的主流程输出近端、远端的左右边线和近端中线。十字、环岛等特殊元素会改变边线的连续性与宽度,不能仅靠某一行的两个边界点判断类型。本文保留边线断点、起始点和鸟瞰轨迹作为调试依据;独立的特殊元素状态识别与补线规则尚未在当前主流程中完成。
闭环控制
这辆车通过左右轮差速转向,控制链为“视觉横向误差 → 目标角速度 → 左右轮速度差 → 双轮 PWM”。三个环的输入和输出单位不同,调参时需要逐层检查。
转向外环
转向外环读取前瞻点误差,并结合当前双轮平均速度生成目标角速度。车速为零时,该速度缩放项为零。为避免较大的死区忽略真实横向偏移,当前只保留较小的误差滞回:超过 0.5 px 启动修正,进入 0.25 px 内停止修正。
1 | const float speed_true = |
复合方向控制的备选示例
复合 PD 与角速度阻尼示例
备选复合方向控制器;当前工程采用图像外环和 IMU 角速度内环。
1 | float quadradic_pid_solve(pid_param_t *pid, float error) |
IMU 角速度环
IMU660RB 读取 Z 轴原始角速度,按 raw_z / 131.0f 换算成 deg/s。初始化后先采集静止样本估计零偏,再用实际角速度和目标角速度的差计算左右轮目标速度差。航向角由角速度按采样周期积分得到。
角速度零偏、滤波与积分示例
角速度零偏、低通与积分
角速度处理的示例;当前工程以 10 ms 采样并使用自己的零偏与滤波参数。
1 | float calibrated = raw - gyro_z_offset; |
双轮速度环
左、右编码器每 10 ms 取得一次计数增量。速度环以最近采样值的滑动平均作为反馈,为两轮分别执行增量式 PID,再对 PWM 输出做滤波。转向速度差参与左右轮目标混控:
1 | int32 left_target_mixed = (int32)motor_left_speed_target + turn_speed_delta; |
车辆只允许向前,混控目标和最终 PWM 均限制为非负值。若电机 PWM 持续达到堵转阈值,而相应编码器在设定时间内一直为零,控制器停止双轮并置位保护状态。
速度分配与 PID 的补充示例
按弯道角度动态降速
备选弯道降速策略;当前工程的基础速度由上位机设置。
1 | float factor = 1.3f - fabsf(pure_angle) * corner_speed_slope; |
弯道内外轮差速分配
差速混控的通用例子;当前工程实际采用 left=base+delta、right=base-delta。
1 | int16 diff = differential_add_speed2(dynamic_speed, angle); |
增量式 PID 示例
增量式 PID 的公式示例;当前工程的实现位于 pid.cpp。
1 | float increment_pid_solve(pid_param_t *pid, float error) |
上位机与调试
板端作为 TCP 客户端连接 Windows 上位机。主循环发送灰度图、二值图、鸟瞰图和边线、中线等叠加数据;状态数据包括编码器、IMU、速度目标与 PWM。上位机可以下发 PID 参数、速度目标和发车停车命令。
视觉调试应沿着“灰度原图 → 二值图 → 原图边线 → 鸟瞰边线 → 中线 → 前瞻点”的顺序排查。若车辆明显贴边而误差很小,先检查两条边线是否确实对应赛道两侧、中线是否位于两线之间,以及车体基准与标定坐标是否一致;若视觉位置正确,再检查转向目标、角速度反馈和左右轮目标是否产生预期差值。
踩坑记录
横向误差很小,车却明显贴边
当前标定约为 40 px/m,1.6 px 约对应 4 cm。早期转向环设置了约 1~2 px 的滞回死区,这类误差会被直接清零。现将介入阈值收窄到 0.5 px、退出阈值收窄到 0.25 px。若仍贴边,需要核对左右鸟瞰边线、中点和车体基准 x=80 是否一致,再检查目标角速度与轮速差,不能仅靠提高 PID 增益。
边线闪烁和远端串线
大津阈值随反光变化会让起点跳动;远端独立爬线也可能跟到另一条轮廓。阈值限速与二值散斑清理针对前一种情况;近远端搜索区域和左右半幅限制针对后一种情况。判定改动效果时,应同时看灰度原图、二值图、各边线起点及鸟瞰图。
图传与控制周期互相影响
完整图传限定约 125 ms 一组。TCP 发送在主循环进行,2/5/10 ms 回调只更新控制状态,避免网络拥塞把周期控制阻塞住。
编译与运行
Ubuntu 虚拟机通过共享目录同步 Windows 工程,再执行一键脚本完成交叉编译、上传和远程运行:
1 | cd ~/Desktop |
板端可以通过 SSH 登录,程序位于 /home/root/project。这种方式便于把图像处理、控制算法和协议修改快速部署到真机,再利用上位机图像与波形验证效果。